
Konuşmacıların kakofonisinin olduğu kalabalık bir odadayken belirli bir 2B alandaki konuşmaya konsantre olabildiğinizi veya konuşmayı engelleyebildiğinizi hayal edin. Bunu yapmak için, akustik bir ortamı kavramak ve manipüle etmek, her bir konuşmacıyı izole etmek ve her bir kurucu ifadeyle 2B uzamsal bir bağlamı ilişkilendirmek gerekir. İnsan beyni için bile, bir odadaki çok sayıda eşzamanlı konuşmacıdan gelen konuşmayı ayrı akışlara ayırmak ve bunların tam 2D konumlarını belirlemek zordur.
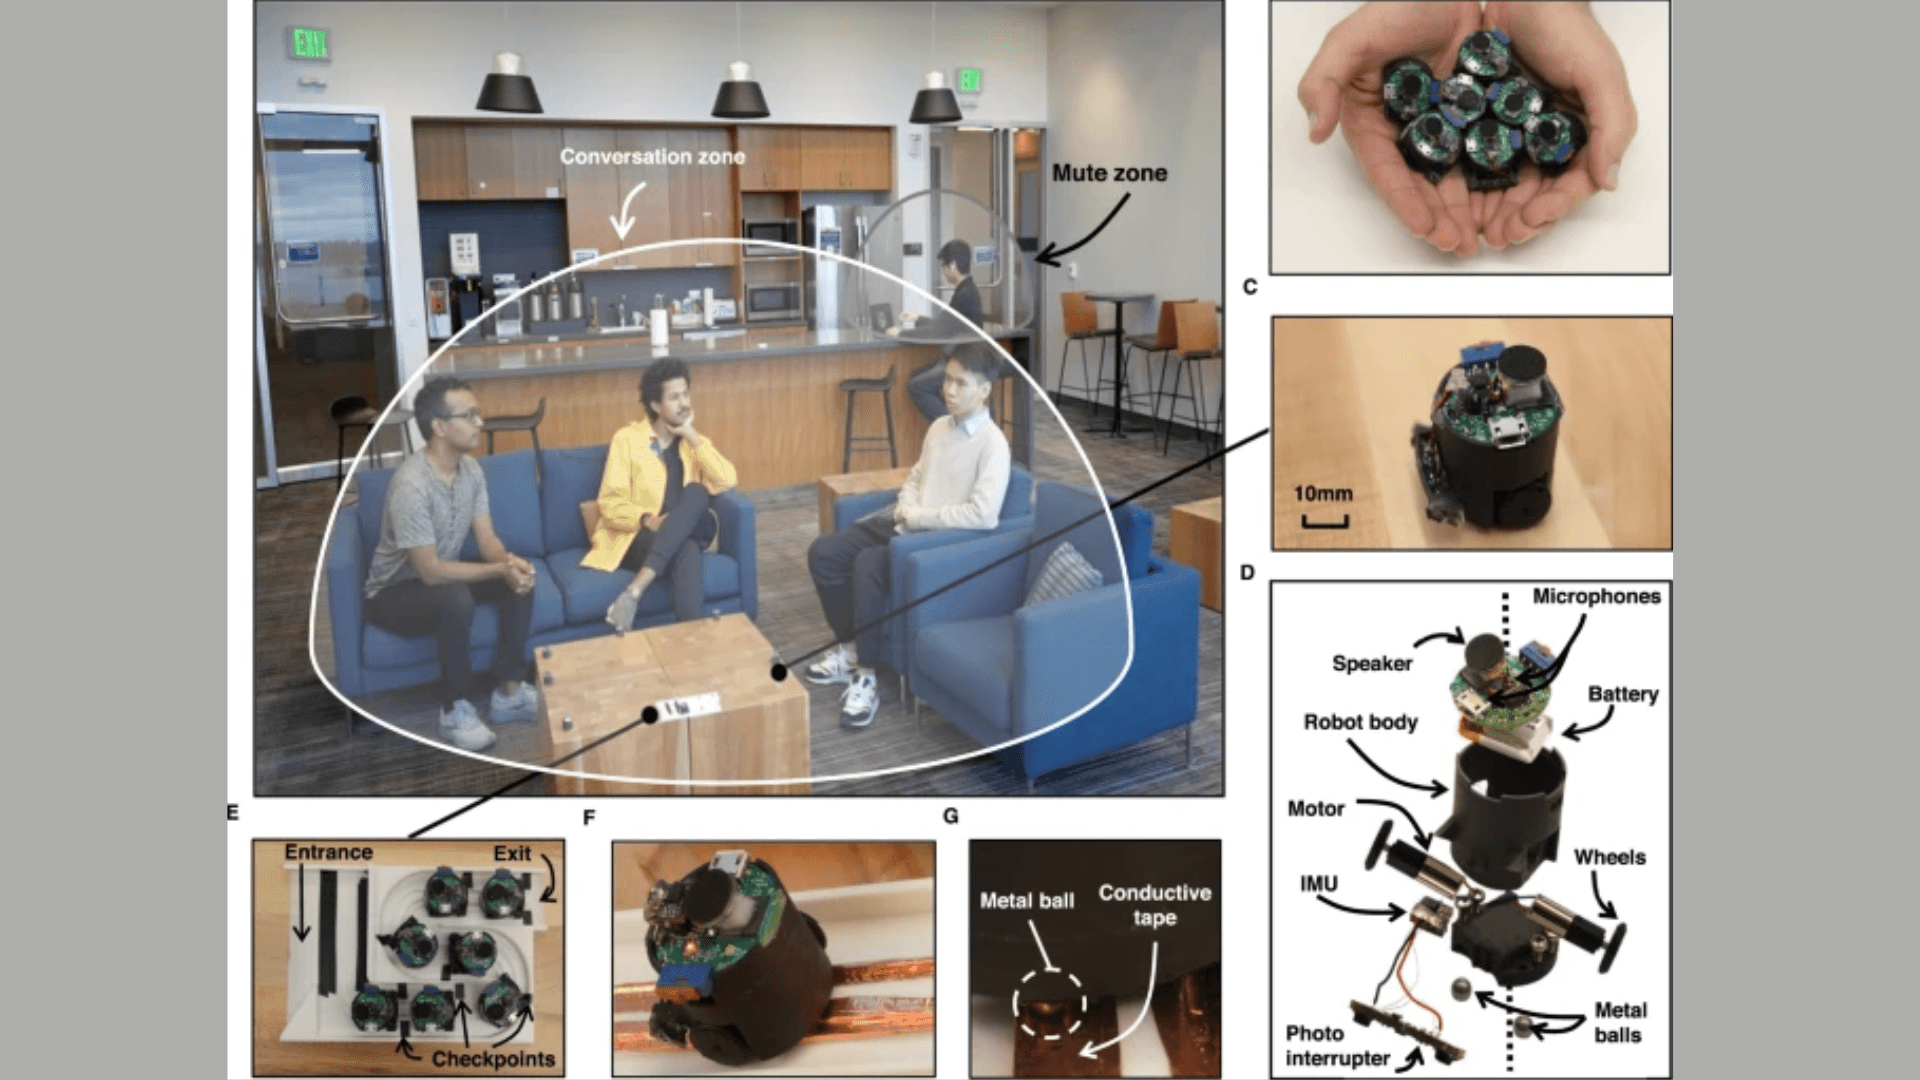
Burada, kameralar veya harici ekipmanlar olmadan işbirlikçi santimetre çözünürlüklü navigasyon gösteren ilk akustik sürüyü tanıtıyoruz. Dikkat tabanlı sinir ağı çerçevemizle birlikte, akustik sürümüz, 2D uzayda eşzamanlı insan konuşmacıları ayırmamıza ve konumlandırmamıza olanak tanıyan ve konuşma bölgelerini mümkün kılan, kendi kendini dağıtan bir kablosuz mikrofon dizisi oluşturur.
Testlerimize göre, akustik sürü, gerçek dünyada görünmeyen, yankılanan ortamlarda üç ila beş eşzamanlı konuşma kaynağını sırasıyla 15 cm ve 50 cm’lik medyan ve 90. yüzdelik 2D hatalarla konumlandırabilir ve ayırt edebilir. Teknolojimiz çoklu konuşma ayrımı, konuma duyarlı etkileşim, sessiz bölgeler (odanın gürültülerin kapatıldığı alanları) ve aktif bölgeler (sesin yakalandığı bölgeler) gibi özellikleri desteklemektedir.
Bilim kurgu edebiyatı ve sineması uzun zamandır ses ayarlarını değiştirme gücünü içeriyor. Dune (1984, 2021) ve Get Smart (2008) filmlerinde odanın belirli bir bölgesinden gelen konuşmaları boğmak için bir sessizlik konisi kullanılmıştır. Rick and Morty’de (2019) küçük bir figürün konuşması, içeriğini ifşa etmek için fütüristik teknolojiden yararlanılarak bir ses kakofonisinden ayrılmıştır. Bu tür başarılar, her bir sesin uzamsal bağlamını bir bütün olarak sahneye bağlayarak akustik sahneleri anlama becerisi gerektirir. Burada, bu geleceğe doğru bir adım atarak, geniş bir alana dağılmış kablosuz bir mikrofon dizisini anında oluşturabilen, kendi kendini dağıtan akustik sürüleri tanıtıyoruz.
Çeşitli akustik yetenekleri ve uygulamaları mümkün kılmak için, çok sayıda kablosuz mikrofonu ve hoparlörü bir odaya dağıtmak uzun zamandır akustik ve konuşma topluluklarının bir hedefi olmuştur. Mikrofonların birlikte konumlandırıldığı ticari akıllı hoparlörler ve konferans sistemlerinin aksine, mikrofonların daha geniş bir bölgeye dağıtılmasıyla 2 boyutlu ortamdaki sesleri yerelleştirme kapasitesi sağlanır.
Ayrıca, dağıtılmış bir mikrofon dizisi, daha büyük açıklık boyutu nedeniyle üstün uzamsal kapsama alanı ve/veya çözünürlük elde edebilir. Bu tür dağıtılmış bir kablosuz mikrofon sistemi, hoparlörleri 2 boyutlu alanda konumlandırma kabiliyetiyle birleştirildiğinde, bilinmeyen sayıda eş zamanlı hoparlörü benzersiz ses akışlarına daha iyi ayırmamıza yardımcı olabilir ve bu da konuşma bölgelerinin oluşturulmasına yardımcı olabilir.
Örneğin, grup düzeyinde çoklu konuşma ayrımı sorununu ele almak için konuşmayı bölebilir ve ortak konumdaki konuşmacıları çeşitli tartışma bölgelerine eşleyebiliriz. Bu aynı zamanda bir odanın belirli 2B alanlarında konuşmayı engelleyebileceğimiz veya kaydedebileceğimiz “sessiz/aktif bölgeler” oluşturmak için de kullanılabilir. Konuşma komutlarını konuşmacının 2D konumuna bağlı olarak farklı şekilde yorumlama yeteneği, akıllı ev uygulamaları için konum tabanlı konuşma etkileşimini de mümkün kılabilir.
Sistemin mikrofon sayısı ile ölçeklenebilmesi ve çeşitli koşullara ve coğrafi kısıtlamalara uyum sağlayabilmesi için, bu tür dağıtılmış kablosuz mikrofon dizilerinin geniş bir bölgeye dağıtımını otomatikleştirmek çok önemlidir. Özellikle üç önemli yeteneğe ihtiyacımız var.
Verilen alanı etkili bir şekilde kullanmak için, mikrofonların öncelikle kendilerini bir yüzeye dağıtabilmeleri ve çeşitli durumlara ve işlere uyum sağlayabilmeleri gerekir. İkinci olarak, kablosuz mikrofonların şarj edilmesi için manuel olarak dağıtılması ve toplanması bakım maliyetlerini artırır ve kablosuz mikrofonların kısa pil ömrü nedeniyle mikrofon sayısı ile ölçeklendirilemez. Yerleştirmek ve şarj etmek için mikrofonlar kendi başlarına bir baz istasyonuna geri dönüş yolunu bulabilmelidir. Üçüncü olarak, çok hoparlörlü 2D lokalizasyon elde etmek için mikrofonların birbirleriyle kablosuz olarak senkronize olması ve santimetre düzeyinde doğru kendi kendine lokalizasyon yapabilmesi gerekir.
Makalenin devamına ve diğer ayrıntılarına aşağıdaki linkten ulaşabilirsiniz.