
Daha önce bir insan veya bilgisayar yardımı olmadan basit labirentlerde gezinebilen yumuşak bir robot geliştiren araştırmacılar tarafından daha karmaşık ve dinamik ortamlarda gezinebilen “beyinsiz” bir yumuşak robot geliştirildi. “Physically Intelligent Autonomous Soft Robotic Maze Escaper” başlıklı makale 8 Eylül’de Science Advances dergisinde yayımlandı.
North Carolina State Üniversitesi’nde makine ve havacılık mühendisliği doçenti ve konuyla ilgili bir yayının ortak yazarı olan Jie Yin şunları söylüyor: “Daha önceki çalışmalarımızda, yumuşak robotumuzun oldukça mütevazı bir engel parkurunda dönerek ilerleyebildiğini göstermiştik. Ancak, bir bariyerle karşılaşmadığı sürece dönemiyordu. Gerçek anlamda bu, robotun paralel engeller arasında zıplarken zaman zaman kapana kısılabileceği anlamına geliyordu.
“Kendi kendine dönebilen yeni bir yumuşak robot yarattık, bu da onun kıvrımlı labirentlerde gezinmesini ve hatta hareketli engellerin etrafında manevra yapmasını sağlıyor. Ayrıca her şey bir bilgisayar tarafından yönlendirilmek yerine fiziksel zeka tarafından gerçekleştiriliyor.
Bir bilgisayar ya da insan tarafından kontrol edilmenin aksine, yumuşak robotlar gibi fiziksel zekaya sahip dinamik nesnelerin davranışları, yapısal düzenleri ve inşa edildikleri malzemeler tarafından belirlenir.
Yeni yumuşak robotlar, tıpkı önceki yinelemede olduğu gibi şerit benzeri sıvı kristal elastomerlerden yapılmıştır. Robotlar çevreleyen havadan daha sıcak olan en az 55° Celsius (131° Fahrenheit) sıcaklıktaki bir yüzeye yerleştirildiğinde şeridin yüzeye temas eden kısmı sıkışırken havaya maruz kalan kısmı sıkışmıyor. Bu da robotun yuvarlanmasına neden olur; robot ne kadar hızlı yuvarlanırsa yüzey o kadar sıcak olur.
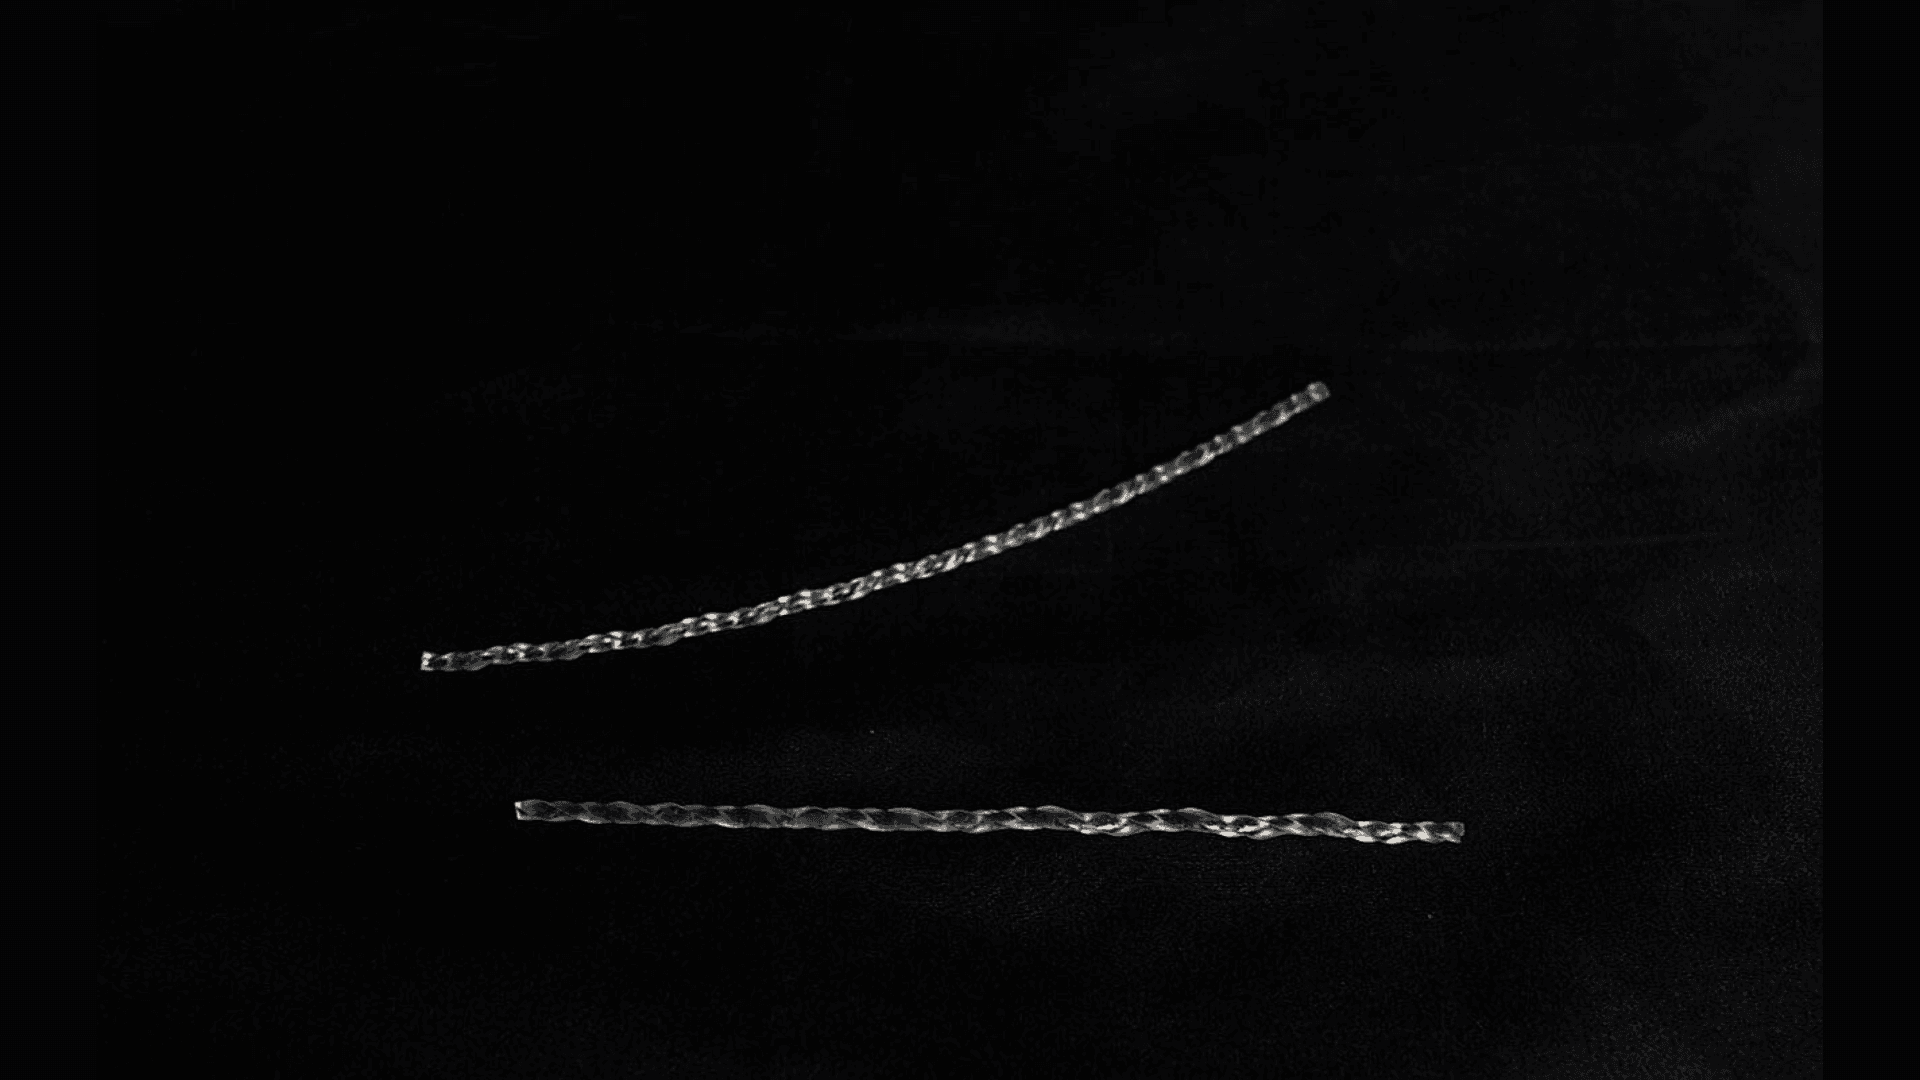
Yeni robot, simetrik bir forma sahip olan yumuşak robotun önceki iterasyonunun aksine iki ayrı yarıya sahiptir. Robot, biri düz bir çizgide uzanan gevşekçe bükülmüş bir şerit gibi, diğeri ise kendi etrafında spiraller çizen daha sıkı bükülmüş bir şerit gibi şekillendirilmiş iki yarıdan oluşuyor.
Asimetrik şekli nedeniyle robotun bir ucu yere diğer ucundan daha sert basar. Ağzı tabanından daha büyük olan plastik bir bardak düşünün. Bir şeyi masanın üzerinde yuvarladığınızda, düz bir yolda yuvarlanmak yerine bir yay oluşturur. Bunun nedeni şeklin asimetrik olmasıdır.
Araştırmacı olan Yao Zhao’ya göre, “yeni robotumuzun arkasındaki fikir oldukça basit: asimetrik tasarımı nedeniyle, bir nesneyle temas etmek zorunda kalmadan dönüyor.” Dolayısıyla, labirentleri aşabildiği ve bir nesneyle ‘temas ettiğinde’ yön değiştirebildiği halde, paralel nesneler arasında sıkışıp kalamıyor. Bunun yerine, yaylar çizerek hareket etme kapasitesi sayesinde etkili bir şekilde kıvrılarak kurtulabilir.
Araştırmacılar, asimetrik yumuşak robot tasarımının, vücut boyutundan daha dar olan yerlerde sıkışabileceğini ve kayan bariyerler gibi daha zorlu labirentleri müzakere edebileceğini gösterdi. Yeni robot tasarımı araştırmacılar tarafından kumda ve metal bir yüzey üzerinde test edildi. Aşağıda asimetrik robotu çalışırken gösteren bir video yer alıyor:
Yin’e göre bu çalışma, özellikle yumuşak robotların çevrelerinden termal enerji toplayabilecekleri uygulamalar için yeni yumuşak robot tasarım stratejileri oluşturmamıza yardımcı olmaya bir adım daha yaklaşıyor.
Kaynak: techxplore